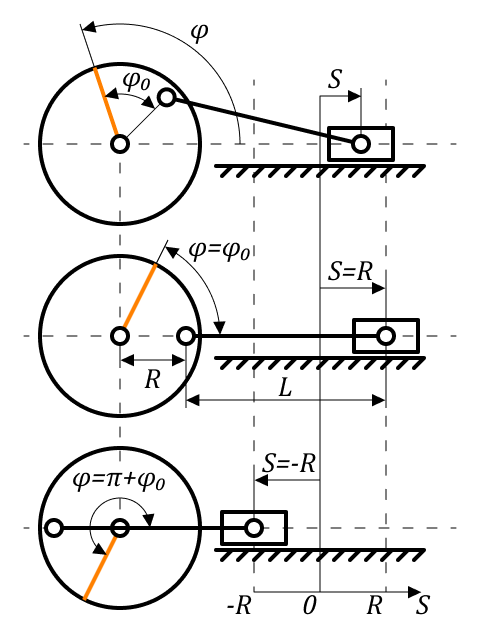
Блок предназначен для моделирования кривошипно-ползунного механизма (Рисунок 1).
Рисунок 1. Схема кривошипно-ползунного механизма в различных положениях.
Кривошип на схеме (Рисунок 1) представлен в форме
диска. Нулевое угловое положение кривошипа обозначено оранжевой радиусной линией.
На схеме (Рисунок 1) используются следующие
обозначения:
R – радиус кривошипа, м
L – длина шатуна, м
φ – угол поворота кривошипа, рад
φ0 – угол поворота кривошипа при максимальном удалении
ползуна, рад
S – положение ползуна, м. Нижней мертвой точке (НМТ) соответствует
положение ползуна -R метров, а верхней мертвой точке (ВМТ) – положение
R метров
В случае входного порта "S" блок определяет крутящий момент на кривошипе и силу на
ползуне, решая уравнение связи.
Масса ползуна и момент инерции кривошипа задаются в блоках Масса, Инерция или других
подобных, подключаемых к портам данного блока. Шатун принимается безынерционным.
Порты
Имя
Описание
Тип линии связи
C
Порт для подключения блоков модели к кривошипу
(crank). Порт является входным
Механика вращательная
S
Порт для подключения блоков модели к ползуну
(slider). Порт является входным, если в свойстве "Тип порта
S" указано значение "Входной", в противном случае порт
является выходным.
Механика вращательная
Свойства
Название
Имя
Описание
По умолчанию
Тип данных
Тип порта S
Mod_Type
Позволяет задать входные порты. Возможные
значения: "Входной", "Выходной"