Интегратор
 |
 |
| Векторный | Си
              | ST |
|
| в палитре | на схеме |
Описание
Блок векторизован, реализует математическую модель звена, динамика которого описывается линейным обыкновенным дифференциальным уравнением (ОДУ) вида:
где:
- xi (t) – i-ый элемент входного сигнала в блок
- ki – элемент вектора коэффициентов усиления
- yi (t) – элемент выходного сигнала из блока. При нулевых начальных условиях динамика блока может быть представлена следующей передаточной функцией:
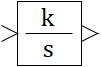
поэтому пиктограмма данного блока имеет вид передаточной функции идеального интегрирующего звена. Размерности сигналов входа, выхода и вектора коэффициентов должны совпадать.
Входные порты
| Имя | Описание | Тип линии связи |
|---|---|---|
| inport | Входной интегрируемый сигнал (производная). | Математическая |
Выходные порты
| Имя | Описание | Тип линии связи |
|---|---|---|
| outport | Порт выходного сигнала, равного интегралу входного. | Математическая |
Свойства
| Название | Имя | Описание | По умолчанию | Тип данных |
|---|---|---|---|---|
| Коэффициенты усиления | k | Вектор коэффициентов ki , на которые умножаются элементы входного вектора. | [1] | Массив |
| Начальные условия | x0 | Вектор начальных значений yi (0) переменных состояния блока (элементы вектора выходного сигнала блока равны переменным состояния). | [0] | Массив |
Параметры
Промпт
//Описание блока, реализующего математическую модель звена, динамика
//которого описывается линейным обыкновенным дифференциальным уравнением (ОДУ) вида:
//dy_i(t)/dt = k_i·x_i(t)
//Блок векторизован
// x_i(t) - i-й элемент входного сигнала в блок
// k_i - элемент вектора коэффициентов усиления
// y_i(t) - элемент выходного сигнала из блока
//При нулевых начальных условиях динамика блока может быть представлена передаточной
//функцией: W(s) = k/s
//Размерности сигналов входа, выхода и вектора коэффициентов должны совпадать
// k - коэффициенты усиления. Вектор коэффициентов k_i, на которые умножаются
//элементы входного вектора. По умолчанию задан массивом из 1 элемента
// x0 - начальные условия. Вектор начальных значений y_i(0) переменных состояния
//блока (элементы вектора выходного сигнала блока равны переменным состояния).
//По умолчанию задан массивом из 1 элемента
//Параметры:
// xdif - динамические переменные. Внутренние переменные состояния блока
// fdif - производные. Значения производных внутренних переменных состояния блока
//Входы: inport - входной интегрируемый сигнал (производная)
//Выходы: outport - порт выходного сигнала, равного интегралу входного

block: (
  type = "Интегратор",
  points=[(-200 , 0),(-184 , 0),(-200 , -16),(408 , 308)],
  k = [1],
  x0 = [0]
  ),
Примечание:
По умолчанию свойства блока заданы векторами единичной размерности, поэтому блок реализует интегрирование
скалярного входного сигнала.